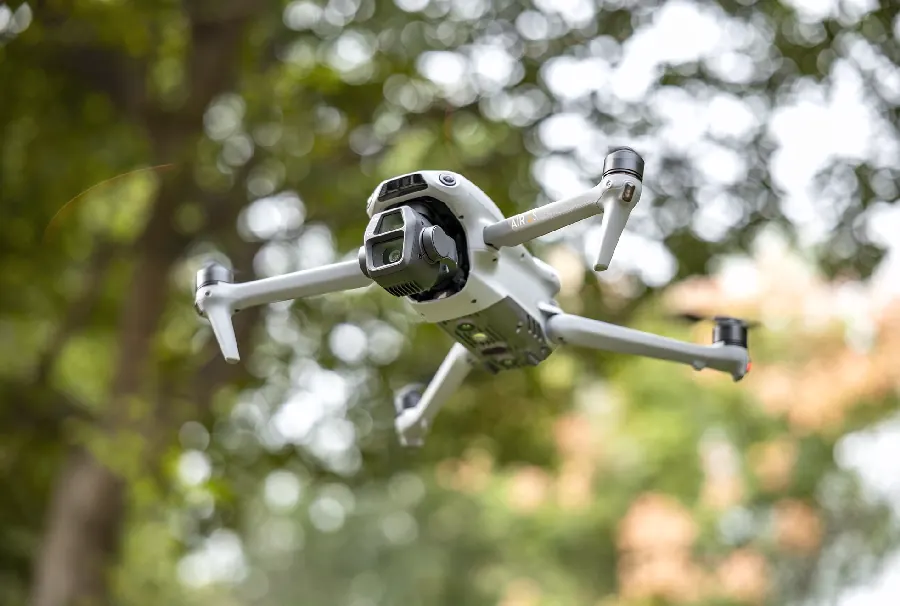
第一次看到无人机悬停在空中纹丝不动,很多人会好奇:它靠什么飞起来?四个旋翼怎么配合才能前后左右?飞行原理是玩懂无人机的第一课,懂了原理,操作才有底气。
升力从哪里来
- 螺旋桨旋转时,桨叶上下的气流速度差产生升力(伯努利原理);
- 四旋翼无人机通过四个旋翼的转速差控制升力分配;
- 转速增加,升力大于重力,无人机上升;反之下降。
怎么控制方向
四个旋翼分两组反向旋转(抵消反扭矩):前后旋翼转速差产生俯仰(前后飞),左右旋翼转速差产生横滚(左右飞),对角旋翼转速差产生偏航(旋转)。飞控就是实时计算并调节这四个转速。
稳定性从哪来
无人机内置IMU(惯性测量单元):陀螺仪测角速度、加速度计测姿态;飞控每秒进行数百次姿态修正,让无人机保持水平悬停。这就是为什么无风时它能“定”在空中。
位置保持
GPS/北斗定位让无人机知道自己的经纬度;视觉定位系统(光流、下视摄像头)在无GPS时辅助定位;两者结合,无人机才能稳定悬停、自动返航。
学习建议
玩无人机不必成为物理学家,但理解“转速差控制姿态”和“传感器反馈”两个核心,遇到飞行异常时更容易判断原因。从模拟器开始练习,是新手最稳的入门方式。
无人机飞行原理,可以概括为“四个旋翼的转速博弈”:升力决定高低、差速决定方向、传感器保证稳定。看懂这一层,你的无人机操作就从“会飞”进阶到“懂飞”。