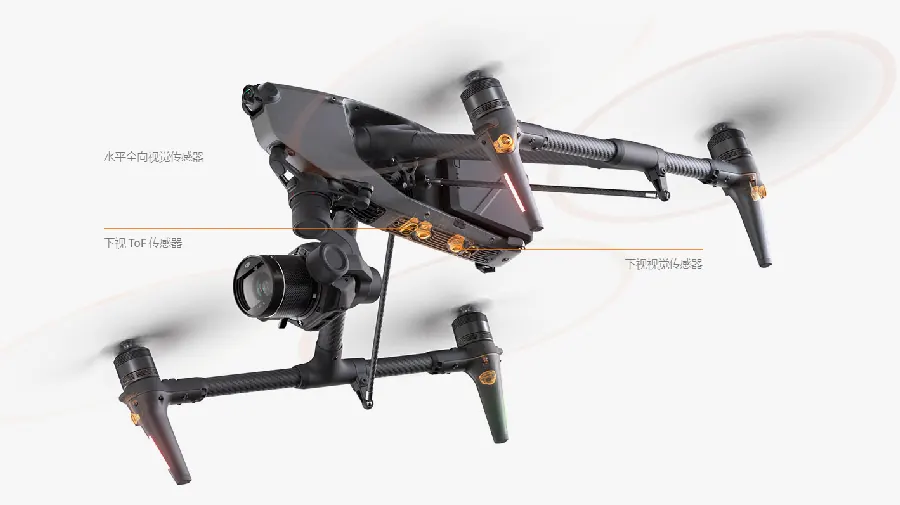
无人机撞树、撞楼的事故,多半发生在避障系统“没看见”的时候。避障是无人机安全飞行的关键技术:视觉方案看纹理、毫米波测距离、激光雷达扫点云,三种方案各有千秋,也各有局限。
视觉避障
- 双目视觉:两个摄像头模拟人眼,通过视差计算深度;
- 优势:成本低、分辨率高、能识别物体轮廓;
- 局限:弱光、雨雾、纯色墙面等场景失效。
毫米波雷达
毫米波雷达通过发射电磁波并接收回波测距:抗天气干扰强(雨雾中表现好)、测距远;局限是分辨率低,难以识别细小物体(如树枝、电线)。
激光雷达(LiDAR)
激光雷达发射激光束扫描环境,生成高精度3D点云:精度最高、最可靠;局限是成本高、体积大,多用于行业级无人机和自动驾驶。
消费级无人机的避障
消费级无人机多采用“视觉+红外+超声波”组合:前、后、下、侧向多向避障;避障是辅助不是绝对保障:细电线、透明玻璃、快速移动物体都可能漏检。
正确使用避障
不要把避障当“自动驾驶”:复杂环境(树林、电线区)谨慎飞行或人工操控;夜间关闭避障或降低速度;避障报警时立即悬停检查,不强行穿越。
避障技术让无人机更安全,但“看得见”不等于“全知道”:每种方案都有盲区。理解避障的边界,把它当作辅助而非依赖,飞行安全才有保障。