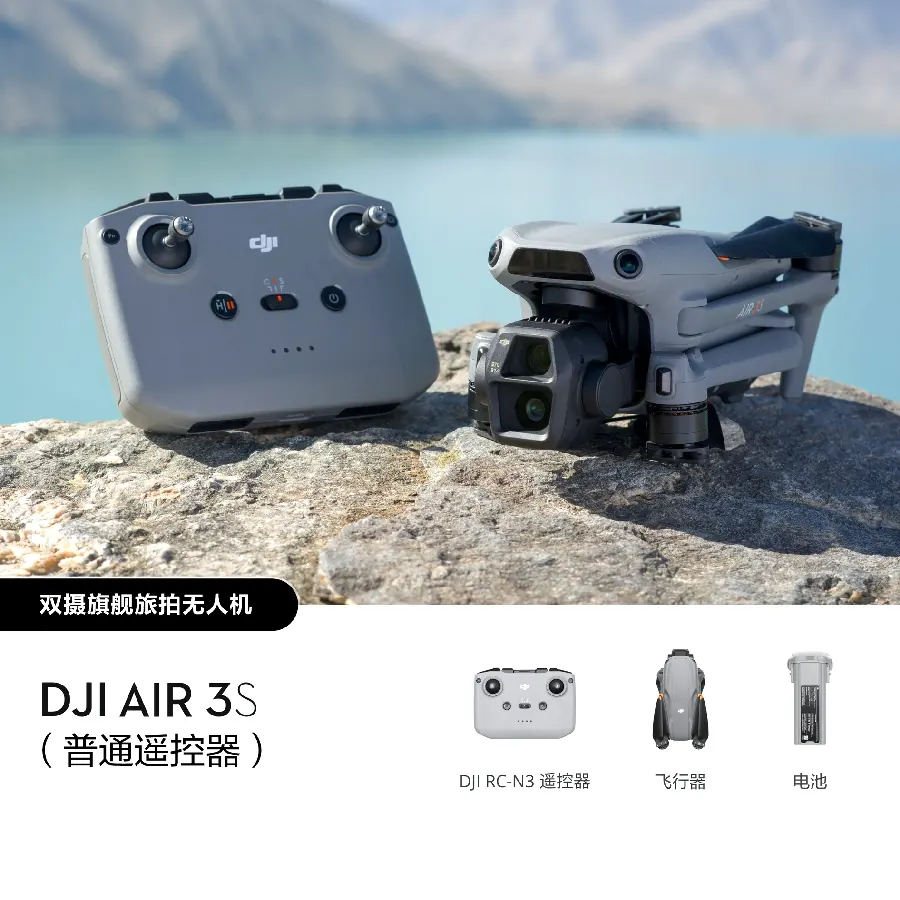
无人机之所以能自己“稳住”,是因为身上装了一堆传感器,各自负责一类感知。飞控把它们的数据合在一起,才能判断“我现在是什么姿态、在哪里、前面有没有障碍”。
IMU:姿态的“内耳”
IMU由陀螺仪和加速度计组成,相当于人的内耳和感知器官:陀螺仪测量转动角速度,加速度计测量加速度和重力方向。两者结合,飞控就能算出机身当前是平是斜、往哪个方向歪。
IMU数据一旦漂移或受振动干扰,最典型的表现就是飞机“点头”“摇摆”,所以装机时减震处理很关键。
气压计与GPS:高度和位置的来源
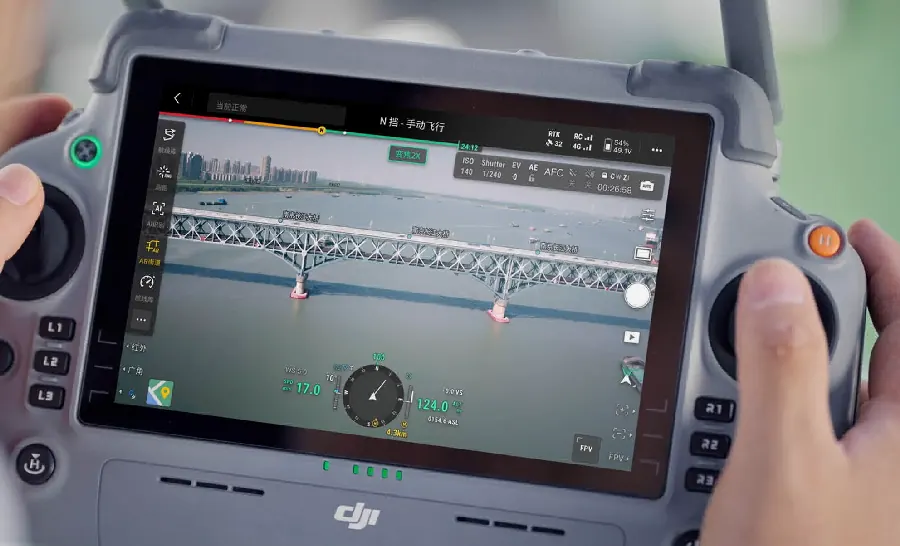
气压计通过气压变化推算高度,让无人机能定高悬停。GPS接收卫星信号确定经纬度和速度,是返航、航线飞行的基础。飞控还会融合GPS与视觉定位,让室内、桥洞等无GPS场景也能定位。
GPS信号差时,飞控会自动退回姿态模式,这时候就要靠你手动稳住了。
磁力计:电子罗盘
磁力计测量地磁场方向,告诉飞控“机头朝哪边”,是返航直线飞行的依据。它最怕金属和磁场干扰:站在钢筋水泥旁、车顶、高压线下校准或起飞,都可能让机头方向“跑偏”。
很多“返航飞歪”的案例,根因就是磁力计被干扰。
视觉与超声波:避障的眼睛
视觉传感器通过双目摄像头或单目+算法估算距离,配合超声波测距,实现前后左右避障和精准降落。避障不是万能的:细电线、玻璃、夜晚场景,视觉系统经常识别不到。
所以别把避障当“保险杠”,它只是辅助,飞手自己看路才靠谱。
传感器融合的意义
单一传感器都有短板:GPS有漂移、气压计怕风、视觉怕暗。飞控用融合算法把多个传感器的数据加权综合,才能得到稳定可靠的姿态和位置估计。
理解了这层,你就明白为什么“先校准再起飞”这么重要——传感器不准,飞控再聪明也算不对。