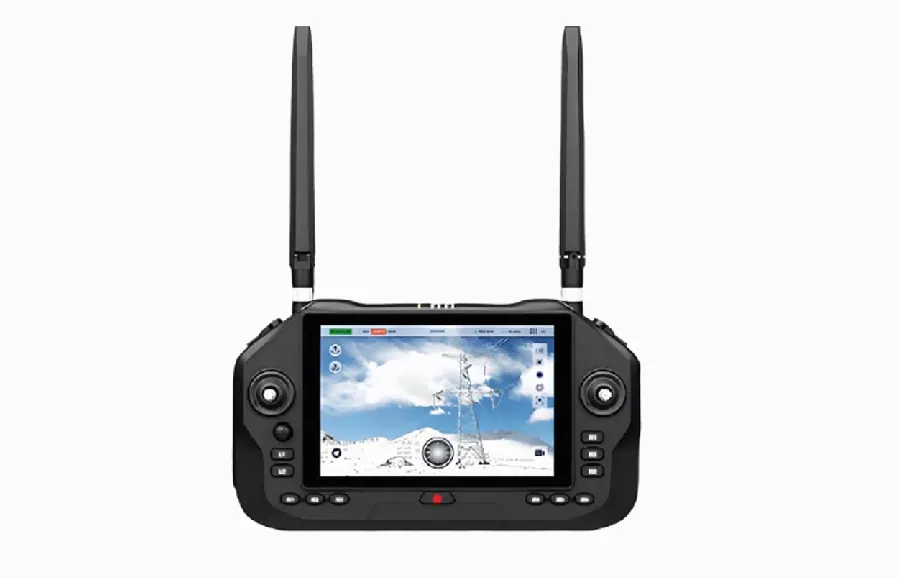
如果把无人机比作一个人,遥控器是大脑的命令,电机是手脚,那飞控就是负责平衡和协调的“小脑”。没有它,四个电机只会各自瞎转。
飞控的两个任务
飞控首先要“感知”:把IMU、气压计、GPS的数据读进来,算出飞机现在的姿态和位置,这个过程叫姿态解算。然后要“执行”:根据你的操纵指令和当前姿态的差距,决定每个电机转多快,这个过程靠控制算法完成。
一句话,飞控就是“测姿→纠偏→输出”的无限循环,每秒重复几百次。
PID:纠偏的“手感”
飞控控制姿态的核心是PID算法。P看当前偏差有多大,I看历史累积的偏差,D看偏差变化得有多快,三者加权后决定修正力度。
调参就是调这三个系数:P太大,飞机“神经质”地抖动;P太小,飞机“懒洋洋”地晃。新手别乱动PID,先学会看现象,再在模拟器或小飞机上试。
飞行模式是怎么来的
自稳模式:飞控只负责保持机身水平,不修正水平漂移,适合新手学“手动打杆”。姿态模式(也叫手动模式):飞控只测姿态、不主动纠正,飞机一歪就得靠你拉回来,是进阶练习的核心模式。GPS模式:在姿态基础上叠加定位和返航,最省心也最依赖信号。
多数炸机事故发生在“GPS模式下以为万事大吉,结果信号一断手足无措”,所以新手也该练练手动兜底。
开源飞控了解一下
除了厂商自带飞控,还有Betaflight、ArduPilot等开源飞控:前者是穿越机主流,调参界面友好;后者功能全,固定翼、多旋翼、车船都能跑,适合爱折腾的玩家。
玩开源飞控最大的收获,是你会真正理解“P、I、D”这些参数在干什么。玩懂飞控,才算真正玩懂无人机。